
CNMO科技这个消息讲的是, 时间到了11月11号那天, 英伟达这个公司, 它正式就推出了Alpamayo 2 Edge这个车用的AI模型, 重点就是那个, 实时的自适应推理能力, 这个东西, 它是能够做到, 根据周围的那个环境, 来规划行驶的路径, 并且在有必要的时候, 它还能解释自己做的驾驶决定, 举个例子来说吧, 像是碰到了行人, 它就会主动让路, 或者是在比较窄的道路上面, 给对面开来的公交车腾出地方。
英伟达那边说了, 搞开发的那些人, 是可以依托着这么个开放出去的模型去弄这个下一代自动驾驶汽车的, 并且还得看自己那边车队的具体那个需求是怎么样的然后才能进行相关的定制操作。
英伟达
关于Alpamayo 2 Edge, 它采用的是具有大约20亿参数的Nemotron推理骨干网络。并且还结合了扩散式动作专家, 所以被归类为视觉-语言-动作(VLA)模型。该模型能够处理车辆周围的多摄像头画面、历史的运动信息以及导航指令, 从而生成驾驶轨迹。
最后, 还会通过因果推理解释为什么采取某项驾驶动作。跟传统的自动驾驶系统主要依靠预设的规则和感知模块不一样, 这种方式是想让车辆拥有更接近人类的针对场景的理解以及决策的能力。

此次升级的重点在于自适应推理, 车辆在正常道路上行驶的时候是不需要的每时每刻去进行复杂推理的, 模型是可以减少不必要的计算的, 当遇到复杂路况时候, 再去生成更详细的推理过程的, 这种设计是能够降低车载计算资源的消耗的, 同时还要保留在复杂场景下的决策能力的。

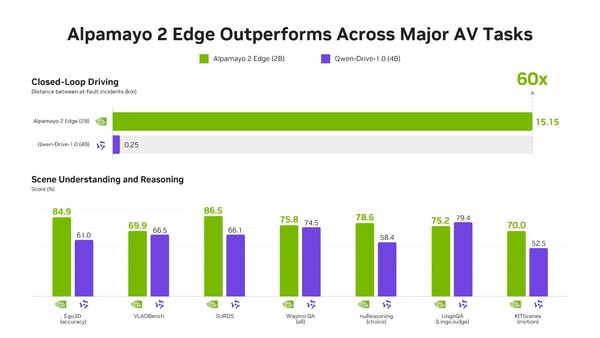
在性能这个方面, 英伟达它是使用名为AlpaGym的这个闭环强化学习框架, 对那个模型进行了训练操作, 结果就是, 在闭环驾驶的表现上, 跟那些没有经过前面所说的这个训练阶段的最佳模型相比, 它提升了百分之48.9, 然后, 在经过像TensorRT这样的工具优化之后, Alpamayo 2 Edge在这个DRIVE AGX Thor平台上, 图像到行驶轨迹的推理延迟大概是在160毫秒到190毫秒这个样子。
开发者另外还能把模型权重给下载下来, 然后根据他们自己车辆还有传感器的配置去做微调, 再利用英伟达那边给的仿真、训练和评估工具来把驾驶策略给优化好。Alpamayo 2 Edge这个东西现在主要是针对自动驾驶领域的开发人员, 它并不是那种能够直接安装在普通量产车辆上面去用的完整级别的自动驾驶系统。